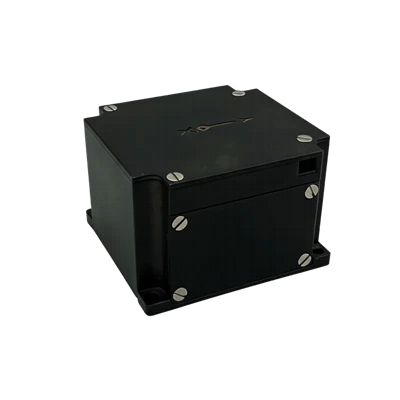
Uned Mesur Anadweithiol MSU203 MEMS
Gwrthwynebiad rhagorol i amgylcheddau mecanyddol llym
Cefnogaeth i uwchraddio meddalwedd ar fwrdd
Amnewid pin-i-pin ar gyfer STIM300
Disgrifiad
Prif Nodweddion
- 100% o gydrannau a weithgynhyrchir yn ddomestig
- Gallu samplu cyflym
- Gwrthwynebiad rhagorol i amgylcheddau mecanyddol llym
- Cefnogaeth i uwchraddio meddalwedd ar fwrdd
- Amnewid pin-i-pin ar gyfer STIM300

Meysydd Cais
 Cyfeirnod agwedd UAV & rheolaeth taflwybr
 Mesur agwedd cerbyd a llong
 Systemau mesur porthladdoedd
 Systemau mapio symudol
 Systemau prawf gyrru awtomataidd
 Systemau llywio personol
Trosolwg Cynnyrch
Mae modiwl mesur anadweithiol MEMS MSU203 yn uned mesur anadweithiol chwe-echel MEMS (IMU) hynod ddibynadwy, cost-effeithiol. Fe'i cymhwysir yn eang mewn meysydd llywio, rheoli a mesur a gynrychiolir gan gerbydau, llongau a UAVs. Mae'r system gyfan yn mabwysiadu cydrannau electronig a weithgynhyrchir yn ddomestig yn llawn. Mae'r gyrosgopau a'r cyflymromedrau adeiledig yn mabwysiadu technoleg synhwyrydd anadweithiol MEMS o'r radd flaenaf a gynhyrchir yn ddomestig. Mae ffurfweddiadau caledwedd a meddalwedd wedi'u teilwra ar gael ar gyfer modiwlau mesur anadweithiol cyfres MSU203 i fodloni gofynion amrywiol defnyddwyr.
Technoleg Unigryw
Mae Company yn fenter uwch-dechnoleg gyda galluoedd dolen gaeedig lawn o weindio ffibr i FOGs, cynhyrchion anadweithiol ffibr / MEMS, cylchedau IMU, meddalwedd, ac offer profi. Mae rheolaeth proses o'r dechrau i'r diwedd yn gwella ansawdd ac yn lleihau costau. Gan weithredu o dan ISO9001, mae'n sicrhau dibynadwyedd a chysondeb.
Uned Mesur Anadweithiol MSU203 MEMS
MSU203 MEMS Paramedrau Perfformiad Uned Mesur Anadweithiol
|
Paramedr |
Mynegai Technegol |
|
Gyrosgop |
|
|
Ystod Mesur (gradd/au) |
±500 |
|
Tuedd Tymheredd Llawn (gradd / h, 3σ) |
Llai na neu'n hafal i 30 |
|
Sefydlogrwydd Tuedd (gradd/h, ffenestr gyfartalog 10s) |
Llai na neu'n hafal i 2 |
|
Ansefydlogrwydd Rhagfarn (gradd/h, amrywiant Allan, nodweddiadol) |
Llai na neu'n hafal i 0.1 |
|
Bias Ailadroddadwyedd (gradd /h) |
Llai na neu'n hafal i 1 |
|
Taith Gerdded Ar Hap onglog (gradd /√h) |
Llai na neu'n hafal i 0.1 |
|
Anghydnawsedd Ffactor Graddfa (ppm) |
Llai na neu'n hafal i 100 |
|
Gwall Trawsgyplu (rad) |
Llai na neu'n hafal i 0.001 |
|
Lled band (Hz) |
Yn fwy na neu'n hafal i 200 Hz |
|
Cyflymydd |
|
|
Ystod Mesur (g) |
±30 |
|
Tuedd Tymheredd Llawn (mg, 3σ) |
Llai na neu'n hafal i 2 |
|
Sefydlogrwydd Tuedd (ug, ffenestr gyfartalog 10s) |
Llai na neu'n hafal i 50 |
|
Ansefydlogrwydd Rhagfarn (ug, amrywiant Allan, nodweddiadol) |
Llai na neu'n hafal i 30 |
|
Bias Ailadroddadwyedd (ug) |
Llai na neu'n hafal i 50 |
|
Taith Gerdded Cyflymder Ar Hap (m/s/√h) |
Llai na neu'n hafal i 0.03 |
|
Aflinolrwydd Ffactor Graddfa (ppm, mewnbwn ±1g) |
Llai na neu'n hafal i 100 |
|
Gwall Trawsgyplu (rad) |
Llai na neu'n hafal i 0.001 |
|
Lled band (Hz) |
Yn fwy na neu'n hafal i 200 Hz |
|
Nodweddion Corfforol |
|
|
Cyfradd Diweddaru Data Uchaf (Hz) |
2000 |
|
Dimensiwn Cyffredinol (mm × mm × mm) |
44.8×38.6×21.5 |
|
Pwysau (g) |
52±5 |
|
Amgylchedd Gweithredu |
|
|
Tymheredd Gweithredu ( gradd ) |
-40 ~ 80 |
|
Tymheredd Storio ( gradd ) |
-55 ~ 85 |
|
Dirgryniad (g, RMS, 20 ~ 2000 Hz) |
6.06 |
|
Sioc (g, 1 ms pwls hanner sin) |
500 |
Darlun Dimensiynol

Cynnyrch Rhagymadrodd
Trosolwg Cynnyrch
Mae modiwl mesur anadweithiol MEMS MSU203 yn uned mesur anadweithiol chwe-echel MEMS (IMU) hynod ddibynadwy, cost-effeithiol. Fe'i cymhwysir yn eang mewn meysydd llywio, rheoli a mesur a gynrychiolir gan gerbydau, llongau a UAVs. Mae'r system gyfan yn mabwysiadu cydrannau electronig a weithgynhyrchir yn ddomestig yn llawn. Mae'r gyrosgopau a'r cyflymromedrau adeiledig yn mabwysiadu technoleg synhwyrydd anadweithiol MEMS o'r radd flaenaf a gynhyrchir yn ddomestig. Mae ffurfweddiadau caledwedd a meddalwedd wedi'u teilwra ar gael ar gyfer modiwlau mesur anadweithiol cyfres MSU203 i fodloni gofynion amrywiol defnyddwyr.
Nodweddion Cynnyrch
- 100% o gydrannau a weithgynhyrchir yn ddomestig
- Perfformiad uchel, maint cryno, pwysau ysgafn a defnydd pŵer isel
- Graddnodi tymheredd llawn ac iawndal o -40 gradd i +80 gradd
- Gallu samplu cyflym
- Gwrthwynebiad rhagorol i amgylcheddau mecanyddol llym
- Cefnogaeth i uwchraddio meddalwedd ar fwrdd
- Amnewid pin-i-pin ar gyfer STIM300
Meysydd Cais
- Llwyfannau sefydlogi antena
- Cyfeirnod agwedd UAV & rheolaeth taflwybr
- Systemau rheoli hedfan
- Mesur agwedd cerbyd a llong
- Systemau mesur porthladdoedd
- Terfynellau cyfathrebu lloeren symudol
- Systemau mapio symudol
- Systemau prawf gyrru awtomataidd
- Systemau llywio personol
Manylebau Technegol
Tabl 1 Paramedrau Perfformiad Modiwl Mesur Anadweithiol MSU203
|
Paramedr |
Mynegai Technegol |
|
Gyrosgop |
|
|
Ystod Mesur (gradd/au) |
±500 |
|
Tuedd Tymheredd Llawn (gradd / h, 3σ) |
Llai na neu'n hafal i 30 |
|
Sefydlogrwydd Tuedd (gradd/h, ffenestr gyfartalog 10s) |
Llai na neu'n hafal i 2 |
|
Ansefydlogrwydd Rhagfarn (gradd/h, amrywiant Allan, nodweddiadol) |
Llai na neu'n hafal i 0.1 |
|
Bias Ailadroddadwyedd (gradd /h) |
Llai na neu'n hafal i 1 |
|
Taith Gerdded Ar Hap onglog (gradd /√h) |
Llai na neu'n hafal i 0.1 |
|
Anghydnawsedd Ffactor Graddfa (ppm) |
Llai na neu'n hafal i 100 |
|
Gwall Trawsgyplu (rad) |
Llai na neu'n hafal i 0.001 |
|
Lled band (Hz) |
Yn fwy na neu'n hafal i 200 Hz |
|
Cyflymydd |
|
|
Ystod Mesur (g) |
±30 |
|
Tuedd Tymheredd Llawn (mg, 3σ) |
Llai na neu'n hafal i 2 |
|
Sefydlogrwydd Tuedd (ug, ffenestr gyfartalog 10s) |
Llai na neu'n hafal i 50 |
|
Ansefydlogrwydd Rhagfarn (ug, amrywiant Allan, nodweddiadol) |
Llai na neu'n hafal i 30 |
|
Bias Ailadroddadwyedd (ug) |
Llai na neu'n hafal i 50 |
|
Taith Gerdded Cyflymder Ar Hap (m/s/√h) |
Llai na neu'n hafal i 0.03 |
|
Aflinolrwydd Ffactor Graddfa (ppm, mewnbwn ±1g) |
Llai na neu'n hafal i 100 |
|
Gwall Trawsgyplu (rad) |
Llai na neu'n hafal i 0.001 |
|
Lled band (Hz) |
Yn fwy na neu'n hafal i 200 Hz |
|
Nodweddion Corfforol |
|
|
Foltedd Cyflenwi (V) |
5 ~ 12 (crychdonni Llai na neu'n hafal i 100 mV) |
|
Defnydd Pŵer Cyflwr Sefydlog (W) |
Llai na neu'n hafal i 2 |
|
Amser(au) Cychwyn |
Llai na neu'n hafal i 2 |
|
Cyfradd Diweddaru Data Uchaf (Hz) |
2000 |
|
Dimensiwn Cyffredinol (mm × mm × mm) |
44.8×38.6×21.5 |
|
Pwysau (g) |
52±5 |
|
Amgylchedd Gweithredu |
|
|
Tymheredd Gweithredu ( gradd ) |
-40 ~ 80 |
|
Tymheredd Storio ( gradd ) |
-55 ~ 85 |
|
Dirgryniad (g, RMS, 20 ~ 2000 Hz) |
6.06 |
|
Sioc (g, 1 ms pwls hanner sin) |
500 |
Manylebau Technegol
Nodweddion Strwythurol

Ffigur 1 Dimensiynau Cyffredinol

Ffigur 2 Safle Canolfan Fordwyo IMU
Marcio Cynnyrch a Chydlynu Polaredd
Yn ystod gosod cynnyrch, rhaid i system gydlynu cludwr y modiwl gynnal perthynas geometrig sefydlog â system gydlynu cludwr yr offer gwesteiwr. Dangosir diffiniad system cydlynu cludwr modiwl mesur anadweithiol MSU203 MEMS yn Ffigur 3.

Ffigur 3 System Cydlynu Cynnyrch
Aseiniad Pin
Cysylltydd allanol modiwl mesur anadweithiol MSU203 yw J30J-15ZK, gyda model cysylltydd paru J30J-15TJL. Mae'n darparu cyflenwad pŵer a rhyngwynebau cyfathrebu allanol. Rhestrir y diffiniadau pin yn Nhabl 2.
Tabl 2 Pin Allanol Diffiniad o Gysylltydd Modiwl Mesur Anadweithiol MSU203
|
Rhif Pin. |
Diffiniad |
Sylwadau |
|
8 |
POWER_IN |
Ystod cyflenwad pŵer: 5 V ~ 12 V (crychni allbwn Llai na neu'n hafal i 100 mV) |
|
15 |
GND |
|
|
6 |
RS232_TXD1 |
Rhyngwyneb cyfathrebu RS232 |
|
5 |
RS232_RXD1 |
|
|
3 |
GND |
|
|
10 |
RS422 R+ |
M1: rhyngwyneb cyfathrebu RS422 |
|
2 |
RS422 R- |
|
|
9 |
RS422 T+ |
|
|
1 |
RS422 T- |
|
|
14 |
RS232_TXD2 |
M2: rhyngwyneb cyfathrebu RS232, yn cefnogi mewnbwn modiwl GNSS allanol ar gyfer tagio stamp amser |
|
7 |
RS232_RXD2 |
|
|
13 |
GND |
|
|
11 |
PPS_IN |
|
|
4 |
TOV |
Porthladd IO pwrpas cyffredinol, lefel resymeg 3.3 V, ymyl codi yn weithredol |
|
12 |
GND |
Ar ôl i foltedd y cyflenwad ostwng yn is na throthwy gweithredu'r ddyfais, ni fydd yr amser dal pŵer i ffwrdd t_OFF cyn ail-bweru yn llai na 3 eiliad. Gall egwyl pŵer i ffwrdd annigonol arwain at gychwyn annormal, clicied neu fethiant cychwynnol y modiwl.
Cyfathrebu Allanol
Mae'r MSU203 yn allbynnu data trwy borthladd M1 RS422 yn ddiofyn, ac yn cefnogi protocolau cyfathrebu lluosog fel a ganlyn.
3.4.1 Protocol XDIMU-55AA
Mae'r protocol hwn yn mabwysiadu modd allbwn data darlledu cyfnodol. Mae pob ffrâm yn cynnwys 1 did cychwyn, 8 did data ac 1 did stopio heb damaid cydraddoldeb, a drosglwyddir mewn trefn beit ychydig-endian. Y gyfradd allbwn ddiofyn yw 200 Hz gyda chyfradd baud 115200 bps. Mae cyfradd Baud ac amledd allbwn yn hawdd eu ffurfweddu. Mae'r modiwl yn allbynnau corbys cydamseru TOV wedi'u cydamseru ag amlder samplu IMU yn ddiofyn. Pan fydd swyddogaeth stamp amser mewnol wedi'i galluogi, rhaid cysylltu derbynnydd GNSS allanol. Mae cyfradd baud cyfresol GNSS yn sefydlog ar 9600 bps, gan gefnogi dedfrydau GPRMC (sy'n gydnaws â GNRMC / GBRMC). Mae mewnbwn PPS yn lefel TTL gyda chyfnod 1s, wedi'i gydamseru ar ymyl codi neu ddisgyn. Bydd y fframiau allbwn IMU yn cynnwys gwybodaeth stampiau amser, fel y dangosir yn Nhabl 3.
Tabl 3 Ffrâm XDIMU-55AA Fformat Modiwl Mesur Anadweithiol MSU203 MEMS
|
Gwrthbwyso Beit |
Diffiniad |
Sylwadau |
|
1 |
Pennawd Ffrâm |
0x55 |
|
2 |
Pennawd Ffrâm |
0xAA |
|
3 |
Hyd Llwyth Tâl |
N−4 |
|
4 ~ N−1 |
Data Llwyth Tâl |
- |
|
N |
Siecswm |
beit checksum |
|
Nodyn: Mae'r checksum beit yn storio'r 8 did isaf o swm cronnol hyd y llwyth tâl a'r holl beit llwyth tâl. |
||
Tabl 4 Llwyth Tâl XDIMU-55AA Diffiniad o Fodiwl Mesur Anadweithiol MSU203 MEMS
|
Mynegai |
Cychwyn Byte Offset |
Cyfrif Beit |
Cynnwys |
Ffactor Graddfa |
Amrediad |
Uned |
Sylwadau |
|
1 |
0 |
1 |
0 |
1 |
0x55 |
1 |
- |
|
2 |
1 |
1 |
0xAA |
1 |
- |
- |
Pennawd ffrâm |
|
3 |
2 |
1 |
0x36 |
1 |
- |
- |
Hyd llwyth tâl |
|
4 |
3 |
4 |
PCnum |
1 |
- |
- |
1 cownter milieiliad |
|
5 |
7 |
4 |
Cyfradd Angular X |
0.000001 |
[-1000, 1000] |
gradd / graddau |
- |
|
6 |
11 |
4 |
Y Cyfradd Angular |
0.000001 |
[-1000, 1000] |
gradd / graddau |
- |
|
7 |
15 |
4 |
Z Cyfradd Angular |
0.000001 |
[-1000, 1000] |
gradd / graddau |
- |
|
8 |
19 |
4 |
X Cyflymiad |
0.000001 |
[-40, 40] |
m/s² |
- |
|
9 |
23 |
4 |
Y Cyflymiad |
0.000001 |
[-40, 40] |
m/s² |
- |
|
10 |
27 |
4 |
Z Cyflymiad |
0.000001 |
[-40, 40] |
m/s² |
- |
|
11 |
31 |
2 |
Tymheredd |
0.008 |
[-120, 120] |
gradd |
- |
|
12 |
33 |
2 |
Blwyddyn-Mis-Dydd |
- |
- |
- |
Bit0~Bit4: Diwrnod (0~31)Bit5~Bit8: Mis (0~12)Bit9~Bit15: Blwyddyn (0~99)Enghraifft deuaidd 1100011110011111=31 Rhag, 2099 |
|
13 |
35 |
4 |
Stamp amser |
0.1 |
- |
ms |
Fformiwla cyfrifo: (Awr ×3600 + Munud ×60 + Eiliad) × 10000Mae llinyn deuaidd enghreifftiol yn cyfateb i 23:59:59.9999 |
|
14 |
39 |
1 |
Siecswm |
1 |
[0, 255] |
- |
8 did is o swm cronnol beit wrthbwyso 2 ~ 38 |
3.4.2 Protocol STIMIMU-A5
Mae'r protocol hwn yn defnyddio trawsyriant darlledu cyfnodol, cyfradd baud 115200 bps, 8 did data, 1 did stop, dim darn cydraddoldeb, cyfradd adnewyddu y gellir ei ffurfweddu gan ddefnyddwyr wedi'i rhagosod i 200 Hz. Mae data'n cael ei drosglwyddo mewn trefn beit endian mawr. Dangosir strwythur y ffrâm lawn yn Nhabl 5.
Tabl 5 Protocol Cyfathrebu STIMIMU-A5 Modiwl Mesur Anadweithiol MSU203 MEMS
|
Gwrthbwyso Ffrâm |
Math o Ddata |
Ffactor Graddfa |
Uned a Disgrifiad |
|
Beit 0 |
0xA5 |
- |
- |
|
Beit 1 ~ Beit 3 |
Cyfradd onglog gyro echel X (cyflenwad 24-did dau, endian mawr) |
2⁻¹⁴ |
Uned: gradd /au |
|
Beit 4 ~ Beit 6 |
Cyfradd onglog gyro echel Y (cyflenwad 24-did dau, endian mawr) |
2⁻¹⁴ |
Yr un fath â chyfradd gyro onglog echel X |
|
Beit 7 ~ Beit 9 |
Cyfradd onglog gyro echel Z (cyflenwad 24-did dau, endian mawr) |
2⁻¹⁴ |
Yr un fath â chyfradd gyro onglog echel X |
|
Beit 10 |
Beit Statws Gyro |
- |
Wedi'i gadw fel 0 |
|
Beit 11 ~ Beit 13 |
Data cyflymromedr echel X (cyflenwad 24-did dau, endian mawr) |
2⁻¹⁸ |
Uned: g |
|
Beit 14 ~ Beit 16 |
Data cyflymromedr echel Y (cyflenwad 24-did dau, endian mawr) |
2⁻¹⁸ |
Yr un fath â data cyflymromedr echel X |
|
Beit 17 ~ Beit 19 |
Data cyflymromedr echel Z (cyflenwad 24-did dau, endian mawr) |
2⁻¹⁸ |
Yr un fath â data cyflymromedr echel X |
|
Beit 20 |
Beit Statws Cyflymomedr |
- |
Wedi'i gadw fel 0 |
|
Beit 21 ~ Beit 22 |
Tymheredd gyro echel X (cyflenwad dau 16-did, endian mawr) |
2⁻⁸ |
Uned: gradd |
|
Beit 23 ~ Beit 24 |
Tymheredd gyro echel Y (cyflenwad dau 16-did, endian mawr) |
2⁻⁸ |
Yr un fath â thymheredd gyro echel X |
|
Beit 25 ~ Beit 26 |
Tymheredd gyro echel Z (cyflenwad dau 16-did, endian mawr) |
2⁻⁸ |
Yr un fath â thymheredd gyro echel X |
|
Beit 27 |
Statws Tymheredd Gyro Beit |
- |
Wedi'i gadw fel 0 |
|
Beit 28 ~ Beit 29 |
Tymheredd cyflymromedr echel X (cyflenwad 16-did dau, endian mawr) |
2⁻⁸ |
Uned: gradd |
|
Beit 30 ~ Beit 31 |
Tymheredd cyflymromedr echel Y (cyflenwad 16-did dau, endian mawr) |
2⁻⁸ |
Yr un fath â thymheredd cyflymromedr echel X |
|
Beit 32 ~ Beit 33 |
Tymheredd cyflymromedr echel Z (cyflenwad 16-did dau, endian mawr) |
2⁻⁸ |
Yr un fath â thymheredd cyflymromedr echel X |
|
Beit 34 |
Beit Statws Tymheredd Cyflymydd |
- |
Wedi'i gadw fel 0 |
|
Beit 35 |
Cownter Ffrâm (cylchol o 0 i 255) |
- |
Amledd samplu 2 kHz |
|
Beit 36 ~ Beit 37 |
Cyfwng Diweddaru Data (cyfanrif 16-did heb ei lofnodi, endian mawr) |
- |
Uned: microsecond y ffrâm |
|
Beit 38 ~ Beit 41 |
CRC32 (cyfanrif heb ei lofnodi 32-did, endian mawr) |
- |
- |


Diffiniad Did Statws:
Tabl 6 Diffiniad Did Statws
|
Mynegai Did |
Diffiniad |
|
Did 7 |
0=Normal, 1=Nam system byd-eang |
|
Did 6 |
0=Normal, 1=Cychwyn ar y gweill |
|
Did 5 |
0=Normal, 1=Amgylchedd allanol annormal |
|
Did 4 |
0=Normal, 1=Pob echelin allan o'r ystod gweithredu |
|
Did 3 |
0=Normal, 1=Gwall allbwn tair echel |
|
Did 2 |
0=Normal, 1=Mae echelin-Z yn gorgyffwrdd / bai |
|
Did 1 |
0=Arferol, 1=Echel Y-gormodedd / nam |
|
Did 0 |
0=Normal, 1=Echel X gor-amser / bai |
Dull Cyfrifo CRC:
Defnyddir y gwiriad CRC i ganfod gwallau a gynhyrchir wrth drosglwyddo data.
CRC Polynomial:


Bydd yr holl ddata blaenorol (gan gynnwys dynodwr pennawd ffrâm) yn rhan o gyfrifiad CRC.
Mae'r algorithm CRC yn gofyn am flociau data 32-bit (4-byte) cyflawn. Mae gan sawl fformat ffrâm ddata a ddiffinnir gan MSU203 hydoedd nad ydynt yn lluosrifau cyfanrif o 4 beit.
Er mwyn optimeiddio effeithlonrwydd trosglwyddo ac osgoi anfon beit padin diystyr, rhaid atodi beit rhithwir wedi'u llenwi â 0x00 i ddiwedd y ffrâm wrth gyfrifo CRC y beit olaf.
3.4.3 Protocol STIMIMU-94
Trosglwyddiad darlledu cyfnodol, cyfradd baud 115200 bps, 8 did data, 1 stop did, dim cydraddoldeb, cyfradd adnewyddu rhagosodedig 200 Hz, gorchymyn trosglwyddo endian mawr. Dangosir diffiniad y ffrâm yn Nhabl 7.
Tabl 7 Protocol Cyfathrebu STIMIMU-94 Modiwl Mesur Anadweithiol MSU203 MEMS
|
Gwrthbwyso Ffrâm |
Math o Ddata |
Ffactor Graddfa |
Uned a Disgrifiad Manwl |
|
Beit 0 |
0x94 |
- |
- |
|
Beit 1 ~ Beit 3 |
Cynyddiad cyfradd onglog gyro echel X (cyflenwad 24-did dau, endian mawr) |
2⁻²¹ |
Uned: gradd /au |
|
Beit 4 ~ Beit 6 |
Cynyddiad cyfradd onglog gyro echel Y (cyflenwad 24-did dau, endian mawr) |
2⁻²¹ |
Yn gyson â chynyddiad cyfradd onglog gyro echel X |
|
Beit 7 ~ Beit 9 |
Cynyddiad cyfradd onglog gyro echel Z (cyflenwad 24-did dau, endian mawr) |
2⁻²¹ |
Yn gyson â chynyddiad cyfradd onglog gyro echel X |
|
Beit 10 |
Beit Statws Gyro |
- |
Gair statws mesur gyro, cyfeiriwch at y tabl cyfatebol |
|
Beit 11 ~ Beit 13 |
Tymheredd gyro echel X (cyflenwad dau 16-did, endian mawr) |
2⁻⁸ |
Uned: gradd |
|
Beit 14 ~ Beit 16 |
Tymheredd gyro echel Y (cyflenwad dau 16-did, endian mawr) |
2⁻⁸ |
Yn gyson â thymheredd gyro echel X |
|
Beit 17 ~ Beit 19 |
Tymheredd gyro echel Z (cyflenwad dau 16-did, endian mawr) |
2⁻⁸ |
Yn gyson â thymheredd gyro echel X |
|
Beit 20 |
Statws mesur tymheredd gyro beit |
- |
Mae pob did a osodwyd i 0 yn nodi cyflwr arferol, diffiniad manwl a ddangosir yn y tabl cyfatebol |
|
Beit 21 |
Cownter ffrâm (amrediad cylchol: 0 ~ 255) |
- |
Amledd samplu 2 kHz |
|
Beit 22 ~ Beit 23 |
Cyfnod diweddaru data (cyfanrif heb ei lofnodi 16-did, endian mawr) |
- |
Uned: microsecond y ffrâm |
|
Beit 24 ~ Beit 27 |
Checksum(cyfanrif heb ei lofnodi 32-did, endian mawr) |
- |
- |


Tabl 8 Diffiniad Did
|
Mynegai Did |
Diffiniad |
|
7 |
0=Normal, 1=Nam system byd-eang |
|
6 |
0=Normal, 1=Cychwyn ar y gweill |
|
5 |
0=Normal, 1=Amgylchedd allanol annormal |
|
4 |
0=Normal, 1=Pob echelin allan o'r ystod gweithredu |
|
3 |
0=Normal, 1=Gwall allbwn tair echel |
|
2 |
0=Normal, 1=Mae echelin-Z yn gorgyffwrdd / bai |
|
1 |
0=Arferol, 1=Echel Y-gormodedd / nam |
|
0 |
0=Normal, 1=Echel X gor-amser / bai |
3.4.4 Protocol HCIMU-AA55
Mae'r protocol hwn yn mabwysiadu trosglwyddiad data darlledu cyfnodol gydag archeb beit ychydig-endian (BGLl yn gyntaf). Paramedrau cyfathrebu cyfresol: cyfradd baud 115200 bps, 8 did data, 1 did stop, dim darn cydraddoldeb; y gyfradd adnewyddu ddiofyn yw 200 Hz (ffurfweddadwy). Dangosir fformat y ffrâm yn y tablau isod.
Tabl 9 Fformat HCIMU-AA55 ar gyfer Modiwl Mesur Anadweithiol MSU203 MEMS
|
Nac ydw. |
Rheol |
Cynnwys |
Sylwadau |
|
1 |
Strwythur ffrâm |
Pennawd + Llwyth Tâl + Gwiriad CRC32 |
- |
|
2 |
Gorchymyn beit |
Bach-endian |
- |
|
3 |
Paramedr CRC32 |
CRC32 polynomial: x32+x26+x23+x22+x16+x12+x11+x10+x8+x{7+x5+x4+x2+x12+x11+x10+x8+x{7+x5+x4+x2+x10+x8+x7+x5+x4+x2+x{verse{0}cysonion: |
- |
|
4 |
Rheol cyfrifo graddfa |
Gwir werth=Data crai × Ffactor graddfa |
- |
|
5 |
Rheol cyfrifo gwrthbwyso |
Gwir werth=Data crai × Ffactor graddfa + Gwrthbwyso |
- |
Nodiadau:
- Nid oes unrhyw wrthbwyso yn cael ei fabwysiadu yn y cynnyrch hwn, rhaid llenwi gwerth gwrthbwyso â 0.
- Mae cyfrifiad CRC yn cynnwys pennawd ffrâm a llwyth tâl gyda gwerth hadau cychwynnol 0.
- Dosberthir y penawd yn ol y rheolau uchod ; ID neges sefydlog: 0x0106.
Tabl 10 HCIMU-AA55 Cyfathrebu Llwyth Tâl Modiwl Mesur Anadweithiol MSU203 MEMS
|
Nac ydw. |
Enw Neges Fer |
ID |
Disgrifiad |
Categori |
Sylwadau |
|
1 |
HCRAWIMUXSB |
0x0106 |
Cyflymiad crai, cyfradd onglog a data agwedd o dan system cydlynu dyfeisiau |
Data inertial crai |
Cyffredinol-diben |
Tabl11Pennawd Byr HC
|
Nac ydw. |
Enw |
Data Math |
Disgrifiad |
Cyfrif Beit |
Gwrthbwyso Beit |
|
1 |
Cysoni |
Torgoch |
0xAA |
1 |
0 |
|
2 |
Cysoni |
Torgoch |
0x55 |
1 |
0 |
|
3 |
Cysoni |
Torgoch |
ASCII 'H' (0x48) |
1 |
0 |
|
4 |
Cysoni |
Torgoch |
ASCII 'C' (0x43) |
1 |
0 |
|
5 |
Hyd Neges |
Ushort |
Hyd y llwyth tâl gwirioneddol ac eithrio'r pennawd a'r CRC |
2 |
0 |
|
6 |
ID y neges |
Ushort |
Dynodwr neges |
2 |
0 |
Tabl11HCRAWIMUXSB (System Cydlynu Dyfais)
|
Nac ydw. |
Enw |
Math o Ddata |
Disgrifiad |
Ffactor Graddfa |
Cyfrif Beit |
Gwrthbwyso Beit |
|
1 |
HC Pennawd byr |
Strwythur |
Pennawd ffrâm (ID, hyd, stamp amser, rhif cyfresol, ac ati) |
N/A |
8 |
0 |
|
2 |
Amser_s |
Dwbl |
Amser samplu, uned: s |
1 |
8 |
8 |
|
3 |
gyro_x |
Int |
Cyfradd onglog echel X, uned: gradd /s |
Wedi'i ffurfweddu trwy ImuType |
4 |
16 |
|
4 |
gyro_y |
Int |
Cyfradd onglog echel Y, uned: gradd /s |
Wedi'i ffurfweddu trwy ImuType |
4 |
20 |
|
5 |
gyro_z |
Int |
Cyfradd onglog echel Z, uned: gradd / s |
Wedi'i ffurfweddu trwy ImuType |
4 |
24 |
|
6 |
acc_x |
Int |
Cyflymiad echel X, uned: g |
Wedi'i ffurfweddu trwy ImuType |
4 |
28 |
|
7 |
acc_y |
Int |
cyflymiad echel Y, uned: g |
Wedi'i ffurfweddu trwy ImuType |
4 |
32 |
|
8 |
acc_z |
Int |
Cyflymiad echel-Z, uned: g |
Wedi'i ffurfweddu trwy ImuType |
4 |
36 |
|
9 |
traw |
Arnofio |
Ongl traw, ystod ±90 gradd |
1 |
4 |
40 |
|
10 |
rholio |
Arnofio |
Ongl rholio, ystod ±180 gradd |
1 |
4 |
44 |
|
11 |
iaw |
Arnofio |
Ongl yaw, ystod 0 ~ 360 gradd |
1 |
4 |
48 |
|
12 |
tymmorol |
Byr |
Tymheredd mewnol IMU, uned: gradd |
0.01 |
2 |
52 |
|
13 |
Cyfeiliornad |
Uchar |
Baner statws nam |
N/A |
1 |
54 |
|
14 |
SysStatws |
Uchar |
Baner statws system |
N/A |
1 |
55 |
|
15 |
ImuType |
Uchar |
Dynodwr modd IMU |
N/A |
1 |
56 |
|
16 |
Derbynnydd |
Uchar |
Beit wedi'i gadw |
N/A |
1 |
57 |
|
17 |
CRC32 |
Uint |
Gwerth gwiriad CRC 32-did |
N/A |
4 |
58 |
|
62 |
Tabl12Diffiniad Did ErrStatus
|
Nac ydw. |
Enw |
Lled Did |
Disgrifiad |
Bit Offset |
Nac ydw. |
|
1 |
Derbynnydd |
1 |
Wedi'i gadw |
0 |
1 |
|
2 |
Statws_gyro_x |
1 |
0=Normal; 1=Nam |
1 |
2 |
|
3 |
Statws_gyro_y |
1 |
0=Normal; 1=Nam |
2 |
3 |
|
4 |
Statws_gyro_z |
1 |
0=Normal; 1=Nam |
3 |
4 |
|
5 |
Derbynnydd |
1 |
Wedi'i gadw |
4 |
5 |
|
6 |
Statws_acc_x |
1 |
0=Normal; 1=Nam |
5 |
6 |
|
7 |
Statws_acc_y |
1 |
0=Normal; 1=Nam |
6 |
7 |
|
8 |
Statws_acc_z |
1 |
0=Normal; 1=Nam |
7 |
8 |
Tabl13Diffiniad Did SysStatus
|
Nac ydw. |
Enw |
Lled Did |
Disgrifiad |
Bit Offset |
Nac ydw. |
|
1 |
Statws Amser |
3 |
Cyfamseru amser state0x0: Dim PPS & dim RMC & dim cloc mewnol, stamp amser annilys (ddim yn digwydd) 0x1: Dim PPS & dim RMC, grisial mewnol amseru0x2: PPS ar gael heb RMC (1) Dim stamp amser cychwynnol: cronni o 0s (2) Stamp amser cychwynnol yn bodoli: cronni o'r amser cyfredol0x3: Y ddau PPSx-cyfeirnod dilys: 00x3 GNoc mewnol a dilys (uned gyfun yn unig) 0x5 ~ 0x7: Wedi'i gadw |
0 |
1 |
|
2 |
YawMode |
2 |
Modiwl aliniad pennawd0x0: Sero aliniad cychwynnol0x1: Aliniad magnetomedr0x2: Gyro aliniad ceisio'r gogledd0x3: Chwistrelliad pennawd allanol |
3 |
2 |
|
3 |
Statws Sol |
3 |
Datrysiad agwedd 0x0: Datrysiad arferol0x1 ~ 0x7: Nam datrysiad (wedi'i gadw) |
5 |
3 |
Nodyn: Os na chanfyddir signal PPS am 10 eiliad yn olynol, ystyrir bod PPS wedi'i golli; os na chaiff unrhyw ddedfryd RMC ei dosrannu am 10 eiliad yn olynol, ystyrir bod RMC wedi'i golli.
Tabl14Diffiniad ImuTip
|
Gwerth ImuType |
Enw Modd |
Disgrifiad |
|
0 |
ImuType_High_Cywirdeb |
Amrediad IMUgyro manwl uchel cyffredinol: ±500 gradd / s, ffactor graddfa=2.5 × 10⁻ ⁷ gradd / amrediad cyflymromedr: ±20 g, ffactor graddfa=1 × 10⁻⁸ g |
|
1 |
ImuType_High_Ystod |
Ystod eang cyffredinol IMUgyro: ±2000 gradd / s, ffactor graddfa=1 × 10⁻⁶ gradd / amrediad cyflymromedr: ±200 g, ffactor graddfa=1 × 10⁻⁷ g |
|
2 ~ 255 |
Wedi'i gadw |
Dynodwr heb ei ddefnyddio |
Nodiadau Atodol:
Cyflymiad disgyrchiant safonol g=9.80665 m/s².
Mae'r modiwl hwn yn mabwysiadu ImuType_High_Accuracy yn unig; Ni ddefnyddir ImuType_High_Range.
Allbwn traw, rholio ac yaw rhagosodedig i 0; ErrStatus a SysStatus rhagosodedig i 0.
Rheol amseru: Defnyddir cownter ymyrraeth fewnol heb fewnbwn PPS; bydd y stamp amser yn cyd-fynd â'r ail gyfanrif ar y sbardun PPS cyntaf.
Dangosir cod cyfrifo CRC isod.
3.4.5 Protocol MTIMU-BDDB
Mae'r protocol hwn yn mabwysiadu trosglwyddiad data darlledu cyfnodol, gyda data'n cael ei drosglwyddo mewn trefn beit ychydig-endian (beit lleiaf arwyddocaol yn gyntaf). Paramedrau cyfathrebu cyfresol: cyfradd baud 115200 bps, 8 did data, 1 did stop, dim darn cydraddoldeb. Y gyfradd adnewyddu data ddiofyn yw 200 Hz (ffurfweddadwy). Mae fformat y ffrâm allbwn wedi'i ddiffinio yn y tabl isod.
Tabl 15 Fformat MTIMU-BDDB ar gyfer Modiwl Mesur Anadweithiol MSU203 MEMS
|
Beit |
Gwerth |
Math o Werth |
Disgrifiad |
|
0 |
0xBD |
Gwerth sefydlog |
|
|
1 |
0xDB |
||
|
2 |
0x0A |
||
|
3~6 |
LSB |
Arnofio |
Gx |
|
CANOLBARTH 1 |
Ffactor1 |
||
|
CANOLBARTH2 |
Uned gradd/au |
||
|
MSB |
|||
|
7~10 |
LSB |
Arnofio |
Gy |
|
CANOLBARTH 1 |
Ffactor1 |
||
|
CANOLBARTH2 |
Uned gradd/au |
||
|
MSB |
|||
|
11~14 |
LSB |
Arnofio |
Gz |
|
CANOLBARTH 1 |
Ffactor1 |
||
|
CANOLBARTH2 |
Uned gradd/au |
||
|
MSB |
|||
|
15~18 |
LSB |
Arnofio |
Mwyell |
|
CANOLBARTH 1 |
Ffactor1 |
||
|
CANOLBARTH2 |
Uned gradd/au |
||
|
MSB |
|||
|
19~22 |
LSB |
Arnofio |
Ay |
|
CANOLBARTH 1 |
Ffactor1 |
||
|
CANOLBARTH2 |
Uned gradd/au |
||
|
MSB |
|||
|
23~26 |
LSB |
Arnofio |
Az |
|
CANOLBARTH 1 |
Ffactor1 |
||
|
CANOLBARTH2 |
Uned gradd/au |
||
|
MSB |
|||
|
27 |
LSB |
Arwyddwyd |
Tymheredd |
|
Ffactor 0.006 |
|||
|
Isafswm-60 |
|||
|
Uchafswm+125 |
|||
|
28 |
MSB |
Gradd uned |
|
|
29 |
BIT |
Heb ei arwyddo |
Prawf adeiledig (diofyn: 0x00) |
|
30 |
Wedi'i gadw |
Wedi'i gadw |
Wedi'i gadw (diofyn: 0x00) |
|
31 |
LSB |
Heb ei arwyddo |
Cownter |
|
Ffactor1 |
|||
|
Isafswm 0 |
|||
|
Uchafswm 65535 |
|||
|
32 |
MSB |
Uned ms |
|
|
33 |
Gwirio |
Beit |
Checksum XOR, yn cwmpasu Beit 0 i Beit 32 |
Sylwadau: Mae'r cownter 2-beit yn gyfanrif gyda milieiliad uned. Y cyfnod ymyrraeth caledwedd yw 0.5 ms, ac mae'r gwerth allbwn wedi'i dalgrynnu.
3.4.6 Protocol MPIMU-55
Mae'r protocol hwn yn trosglwyddo data yn y modd darlledu cyfnodol gydag archeb beit ychydig-endian (BGLl yn gyntaf). Paramedrau cyfathrebu: cyfradd baud 115200 bps, 8 did data, 1 did stop, dim darn cydraddoldeb; y gyfradd adnewyddu ddiofyn yw 200 Hz (ffurfweddadwy).
Pan fydd cydamseru amser mewnol wedi'i alluogi, rhaid cysylltu derbynnydd GNSS allanol. Cyfradd baud cyfresol GNSS yw 9600 bps, sy'n cefnogi brawddegau GPRMC (sy'n gydnaws â GNRMC / GBRMC). Mae'r signal PPS ar lefel TTL gyda chylch 1 eiliad, wedi'i gydamseru ar ymyl codi neu ymyl cwympo yn ddiofyn. O dan y cyfluniad hwn, mae'r fframiau allbwn IMU yn cario gwybodaeth stamp amser.
Dangosir fformat y ffrâm yn y tabl isod:
Tabl 16 Fformat MPIMU-55AC ar gyfer Modiwl Mesur Anadweithiol MSU203 MEMS
|
Gwrthbwyso Beit |
Math o Ddata |
Disgrifiad |
|
0 |
U8 |
Pennawd 0x55 |
|
1 |
U8 |
Pennawd 0xAC |
|
2~3 |
U16 |
Wythnos GPS |
|
4~11 |
dwbl |
m-eiliad |
|
12~15 |
arnofio |
Gyro X, deg/s |
|
16~19 |
arnofio |
Gyro Y, deg/s |
|
20~23 |
arnofio |
Gyro Z, deg/s |
|
24~27 |
arnofio |
ACC X, m/s2 |
|
28~31 |
arnofio |
ACC Y, m/s2 |
|
32~35 |
arnofio |
ACC Z, m/s2 |
|
36~37 |
U16 |
Cyfrif ODO |
|
38~39 |
U16 |
DATA CAN BWS, 0.01m/s |
|
40~41 |
I16 |
Tymheredd, 0.5 gradd / BGLl |
|
42 |
U8 |
statws IMU |
|
43 |
U8 |
Checksum, torgoch heb ei lofnodi yn ychwanegu o Byte2~Byte42 |
|
115200-8-N-1, endian bach, cyfradd allbwn: 200Hz |
||
Sylwadau:
1. Diffiniad Did Statws IMU
Bit1 PPS: 0=Normal, 1=Nam. Unwaith y bydd signal PPS dilys wedi'i ganfod, mae'r darn hwn yn cloi i 0 ac ni fydd yn troi i 1 eto.
Amser Bit2(SOW): 0=Arferol, 1=Nam. Unwaith y derbynnir data SOW dilys, mae'r darn hwn yn cloi i 0 ac ni fydd yn troi i 1 eto.
Bit3 IMU1: 0=Normal, 1=Nam
Gwall Bit4 IMU2 (os oes offer): 0=Normal, 1=Fault
Bit6 CAN bws: 0=Normal, 1=Nam
Bit7~8 Statws Cynnig: 0=Statig, 1=Cynnig ysgafn, 2=Cynnig canolig, 3=Cynnig difrifol
Data crai yn mabwysiadu system gyfesurynnau Dde-Front-Up ac allbynnau cyfradd onglog; ar ôl datgodio, mae data'n cael ei drawsnewid i ffrâm Blaen-Lawr-Dde ac yn allbynnu cynyddiad onglog a chynyddiad cyflymder.
Os nad oes clo lloeren wrth bweru ymlaen, mae gwerth Wythnos GPS wedi'i osod i 0 a chynyddrannau cownter milieiliad yn olynol. Ar ôl i signal lloeren ddod yn ddilys, bydd Wythnos GPS a gwerth milieiliad yn cydamseru â bwrdd derbynnydd GNSS.
3.4.7 Protocol NVIMU-AA44
Mae'r protocol hwn yn allbynnu data yn y modd darlledu cyfnodol gyda threfn beit ychydig-endian (BGLl a drosglwyddir yn gyntaf). Paramedrau cyfresol: cyfradd baud 115200 bps, 8 did data, 1 did stop, dim darn cydraddoldeb; cyfradd adnewyddu ddiofyn 200 Hz (ffurfweddadwy).
Pan fydd cydamseru amser mewnol wedi'i alluogi, rhaid cysylltu derbynnydd GNSS allanol. Cyfradd baud cyfresol GNSS yw 9600 bps, sy'n cefnogi brawddegau GPRMC (sy'n gydnaws â GNRMC / GBRMC). Mae signal PPS yn lefel TTL gyda chyfnod 1s, wedi'i gydamseru ar ymyl codi neu ymyl cwympo yn ddiofyn. Bydd stamp amser yn cael ei fewnosod mewn fframiau allbwn IMU o dan y ffurfweddiad hwn.
Dangosir fformat y ffrâm yn y tabl isod:
Tabl 17 Llwyth Tâl Cyfathrebu NVIMU-AA44 ar gyfer Modiwl Mesur Anadweithiol MSU203 MEMS
|
Mynegai |
Enw |
Math o Ddata |
Disgrifiad |
Cyfrif Beit |
Gwrthbwyso Beit |
|
1 |
Pennawd Cysoni |
Torgoch |
Gwerth hecs 0xAA |
1 |
0 |
|
2 |
Pennawd Cysoni |
Torgoch |
Gwerth hecs 0x44 |
1 |
1 |
|
3 |
Pennawd Cysoni |
Torgoch |
Gwerth hecs 0x13 |
1 |
2 |
|
4 |
Hyd Neges |
Uchar |
Hyd y llwyth tâl ac eithrio'r pennawd a'r CRC |
1 |
3 |
|
5 |
ID y neges |
Ushort |
Dynodwr neges |
2 |
4 |
|
6 |
Wythnos GNSS |
Ushort |
Rhif wythnos GNSS |
2 |
6 |
|
7 |
Milliseconds yn Wythnos GNSS |
GPSec |
Aeth milieiliadau heibio o ddechrau wythnos GNSS (cynllun Beit yn gyson â math hir) |
4 |
8 |
Nodyn: ID Neges Sefydlog=1462
|
Mynegai |
Enw |
Disgrifiad |
Math o Ddata |
Cyfrif Beit |
Gwrthbwyso Beit |
|
1 |
Pennawd RAWIMUSX |
Pennawd cysoni ffrâm |
Strwythur |
- |
H |
|
2 |
IMU Flag Bit |
BitsBit0 baner statws IMU: Baner wedi'i gosod pan ganfuwyd nam IMU; cyfeiriwch at faes IMUStatus am fanylionBit1: Set fflag pan fydd data IMU wedi'i amgryptio (ni chaiff data ei ddefnyddio)Bit2 ~ Bit7: Wedi'i gadw |
Hex Uchar |
1 |
H |
|
3 |
Math IMU |
Dynodwr modd IMU |
Uchar |
1 |
H+1 |
|
4 |
Wythnos GNSS |
Cyfrif wythnos GNSS |
Ushort |
2 |
H+2 |
|
5 |
Eiliadau yn Wythnos GNSS |
Eiliadau o fewn yr wythnos GNSS gyfredol |
Dwbl |
8 |
H+4 |
|
6 |
Statws IMU |
Statws gweithredu IMU. Arae beit ddeuaidd hyd sefydlog yw'r maes hwn, wedi'i drosi i 2-gymeriad hecsadegol mewn fformat allbwn ASCII neu gryno |
Hex Ulong |
4 |
H+12 |
|
7 |
Z Cyflymiad |
Newid cyfrif cyflymder ar gyfer echel Z |
Hir |
4 |
H+16 |
|
8 |
Negyddol Y Cyflymiad |
Gwerth negyddol cyfrif cyflymder echel Y yn newid Gwerth negyddol: Mae allbwn yn alinio ag echel Y positif wedi'i nodi ar werth IMUPositif: Cyfeiriad amrywiad gyferbyn â'r echel Y positif wedi'i labelu ar IMU |
Hir |
4 |
H+20 |
|
9 |
X Cyflymiad |
Newid cyfrif cyflymder ar gyfer echel X |
Hir |
4 |
H+24 |
|
10 |
Z Cyfradd Angular |
Newid cyfrif ongl o amgylch echel Z, system cydlynu ochr dde |
Hir |
4 |
H+28 |
|
11 |
Negyddol Y Cyfradd Angular |
Gwerth negyddol newid cyfrif ongl echel Y, system cydlynu ochr dde Gwerth negyddol: Mae allbwn yn alinio ag echel Y positif wedi'i farcio ar werth IMUPositive: Cyfeiriad amrywiad gyferbyn â'r echel Y positif wedi'i labelu ar IMU |
Hir |
4 |
H+32 |
|
12 |
Cyfradd Angular X |
Newid cyfrif ongl o amgylch echel X, system gyfesurynnau ochr dde |
Hir |
4 |
H+36 |
|
13 |
Gwiriad CRC32 |
Gwerth CRC 32-did (yn cefnogi fformatau ASCII, deuaidd a deuaidd byr) |
Hecs |
4 |
H+40 |
|
14 |
[CR][LF] |
Terminator (modd ASCII yn unig) |
- |
- |
- |
Nodiadau:
Yn y protocol hwn, IMU Math=0, IMU Status=0x406
Cyflymydd LSB=1×10⁻⁶ m/s²; Gyro LSB=1×10⁻⁶ gradd/s.
3.4.8 Protocol NVIMU-55AA
Mae'r protocol hwn yn mabwysiadu trosglwyddiad data darlledu cyfnodol gydag archeb beit ychydig-endian (beit lleiaf arwyddocaol a drosglwyddir yn gyntaf). Paramedrau cyfathrebu: cyfradd baud 115200 bps, 8 did data, 1 did stop, dim darn cydraddoldeb. Y gyfradd adnewyddu data ddiofyn yw 200 Hz (ffurfweddadwy).
Pan fydd swyddogaeth cydamseru amser mewnol wedi'i galluogi, rhaid cysylltu derbynnydd GNSS allanol â'r modiwl. Cyfradd baud cyfresol GNSS yw 9600 bps, sy'n cefnogi brawddegau GPRMC (sy'n gydnaws â GNRMC / GBRMC). Mae'r signal PPS yn lefel TTL gyda chyfnod o 1 eiliad, wedi'i gydamseru ar ymyl codi neu ymyl cwympo yn ddiofyn. O dan y cyfluniad hwn, mae'r fframiau allbwn IMU yn cario gwybodaeth stamp amser.
Diffinnir fformat y ffrâm yn y tabl isod.
Tabl 12 NVIMU-55AA Cyfathrebu Llwyth Tâl Modiwl Mesur Anadweithiol MSU203 MEMS
|
Mynegai Beit |
Enw Maes |
Cyfrif Beit |
Disgrifiad |
|
1 |
Pennawd Ffrâm 1 |
1 |
Gwerth sefydlog: 0x55 |
|
2 |
Pennawd Ffrâm 2 |
1 |
Gwerth sefydlog: 0xAA |
|
3~6 |
Eiliadau o fewn Wythnos GPS |
4 |
Cyfanrif heb ei arwyddo, uned: s |
|
7~10 |
Cownter PPS |
4 |
Cyfanrif heb ei lofnodi, uned: 0.1 μs |
|
11~14 |
Cownter IMU |
4 |
Cyfanrif heb ei lofnodi, uned: 0.1 μs |
|
15~18 |
X Gyro Allbwn |
4 |
Pwynt arnofio manylder sengl, uned: gradd / s |
|
19~22 |
Allbwn Y Gyro |
4 |
|
|
23~26 |
Z Allbwn Gyro |
4 |
|
|
27~30 |
X Allbwn Cyflymydd |
4 |
Pwynt arnofio manylder sengl, uned: m/s² |
|
31~34 |
Y Allbwn Cyflymydd |
4 |
|
|
35~38 |
Z Allbwn Cyflymydd |
4 |
|
|
39~40 |
Odomedr |
2 |
Cyfanrif byr heb ei lofnodi, uned: 1 (gellir ei ddefnyddio fel gair statws) |
|
41~42 |
Tymheredd |
2 |
Cyfanrif byr wedi'i lofnodi, uned: 0.1 gradd |
|
43 |
Siecswm |
1 |
8 did is o swm cronnol Beit 3 ~ Beit 42 (Heb gynnwys penawdau ffrâm 0x55 a 0xAA) |
Sylwadau:
- Rhyngwyneb allbwn: RS422
- Mae'r cownter PPS a'r cownter IMU yn rhannu'r un ffynhonnell cloc mewnol.
- Mae'r rhifydd PPS yn cofnodi gwerth yr amserydd mewnol wrth dderbyn pob pwls PPS.
- Rhagofalon Cynnyrch
- Cyfeiriwch yn llym at ddiffiniad pin trydanol y cynnyrch a gwifren yn unol â chynllun y pin i atal gwifrau anghywir.
- Mae'r cynnyrch hwn yn ddyfais mesur manwl gywir. Osgoi ei darostwng i siociau, gwrthdrawiadau a llwythi mecanyddol eraill y tu hwnt i'w goddefgarwch graddedig wrth drin.
- Mae'r cyflwr mowntio yn effeithio'n fawr ar fesur cyfradd onglog. Rhaid i'r arwyneb mowntio fod â gwastadrwydd uchel i ddileu gwall camlinio gosod.
- Rhaid gosod y cynnyrch yn gadarn ac yn ddibynadwy i atal gwallau mesur a achosir gan osod rhydd.
- Rhaid mabwysiadu amddiffyniad gwrth-statig yn ystod gosod a gweithredu; argymhellir strap arddwrn gwrth-statig.
Rhaid i bob gweithrediad gydymffurfio'n llawn â'r gofynion a nodir yn y llawlyfr hwn, a rhaid i'r amodau amgylchynol fodloni'r manylebau gweithredu. Peidiwch â dadosod y tai neu newid y strwythur mewnol os oes nam. Cysylltwch â'n peirianwyr cymorth technegol mewn modd amserol am gymorth.
Tagiau poblogaidd: uned mesur inertial mems msu203, gweithgynhyrchwyr uned mesur anadweithiol msu203 Tsieina, ffatri